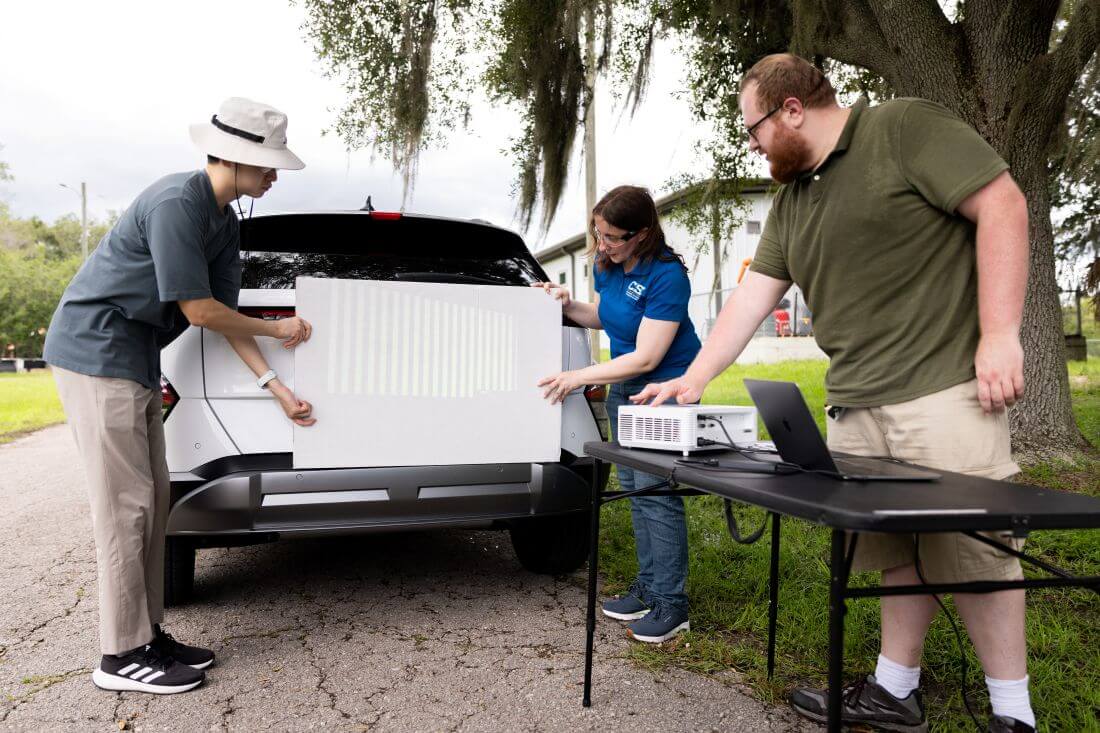
佛罗里达大学的研究人员发现,简单的重复图案就可能干扰双目立体摄像头的深度估计。在针对多种传感器、传统算法及AI模型开展的测试中,小面积的条纹或棋盘格图案就可能使系统将物体的部分区域判断为比实际位置更近或更远。在车辆测试中,这种误差足以触发制动等响应。
同样的感知方法也应用于道路车辆、无人机和地面机器人,因此,这项研究具有明确的军民两用意义。自然环境中存在的图案可能引发安全问题,而人为刻意设置的图案则可能成为攻击手段。研究人员通过改进软件和模型,着力解决深度计算过程中存在的根本性弱点,而非仅仅依靠增加训练样本。
该研究计划于2026年11月在美国计算机协会计算机与通信安全会议(ACM CCS)上发表,目前已公开预印本。因此,其结果应被视为研究证据,而不能据此认定所有双目立体视觉系统在实际应用中都存在相同的安全漏洞。