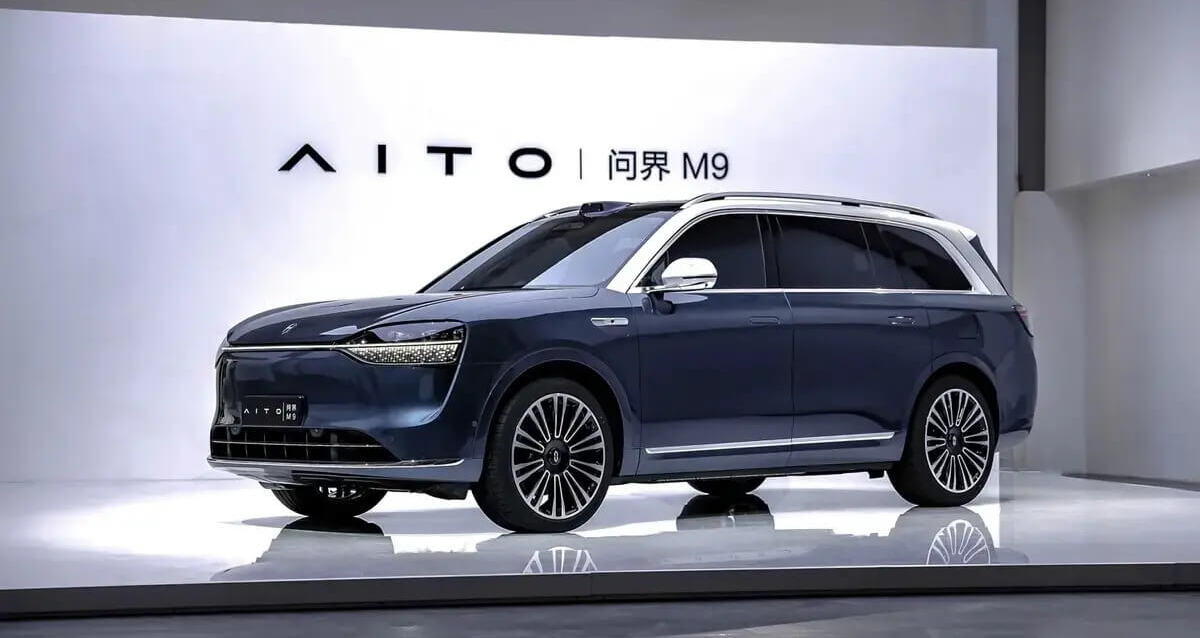
近日访问上海期间,我有机会参加睿思齐组织的一次试驾体验,试驾从该公司位于上海市普陀区天地软件园10A号楼的总部出发。与此前我在北京体验的小马智行Robotaxi不同,此次试驾并非L4级自动驾驶出租车体验,而是一辆搭载华为智能驾驶软件技术栈的量产版问界车型。该车运行的是L2++级ADAS及城区领航辅助驾驶(NOA)功能,测试驾驶员始终承担驾驶责任。这类高阶驾驶辅助功能已应用于中国消费者可以购买的量产车型。
有必要先介绍一下此次试驾的背景。睿思齐将自身定位为中国先进驾驶辅助领域的数据与对标评测平台。根据其公开资料,这家总部位于上海的初创企业专注于智能驾驶系统(ADS/ADAS)的用户体验对标评价与测试,业务涵盖自适应巡航、车道保持、泊车、OTA更新后的系统表现、交通拥堵辅助以及城区和其他道路的领航辅助(NOA)等功能的道路测试与测试场测试。公开资料还显示,睿思齐已建立了包含超过4万公里真实道路测试数据的数据库,数据采集范围涵盖中国开放道路及试验场,累计测试车辆超过70款,涉及从城市道路、快速路、隧道到自动泊车等多种典型道路交通环境及使用场景。对于DVN读者而言,睿思齐是一个值得关注的研究对象,因为该公司致力于评估真实交通环境下,令人印象深刻的演示表现与经过反复测试、对标验证的系统性能之间,究竟存在怎样的差距。
在DVN与睿思齐联合公开发布的一份关于自动紧急制动(AEB)和L2+系统的演示资料中,睿思齐的数据还表明,L2+正逐渐成为中国头部汽车品牌的标配,但城区NOA的风险类MPI(每次风险类干预之间的平均行驶里程)仍可能偏低。该资料介绍的测试涵盖七个城区区域共620公里的道路,以及820公里的高速公路,涉及华为、地平线(Horizon Robotics)、Momenta/博世和元戎启行(DeepRoute)等供应商的系统。这些数据也为此次上海试驾提供了重要背景:问题并不在于L2++系统能否在某些特定场景下展现出令人印象深刻的表现。它当然可以。更值得关注的是,在交通密集、各交通参与者缺乏相互配合的城市道路环境中,系统会在什么情况下需要人工干预,以及导致干预的原因是什么。
试驾车辆本身的背景同样重要。问界是赛力斯旗下获得华为技术支持的汽车品牌,已成为华为智能驾驶技术进入高端量产乘用车市场的重要途径之一。华为乾崑智驾ADS系列已拓展至多个版本及不同车型级别,功能覆盖从基础辅助驾驶到城区领航辅助驾驶及更高阶的功能。根据车型及软件版本的不同,问界车型搭载的华为ADS系统涵盖了从ADS 2.0、无图NCA到更新一代乾崑智驾ADS的不同技术版本。正式发表本文前,应向睿思齐确认此次上海试驾车辆的具体车型版本及ADS软件版本。不过,从乘客的体验评价角度来看,有一点十分明确:这是一辆搭载L2++级驾驶辅助功能、可供消费者购买的量产车型,而非无人驾驶Robotaxi。
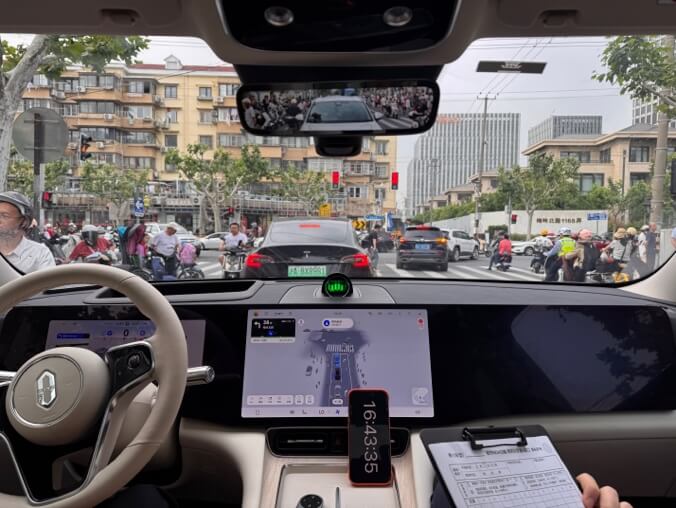
试驾开始时,天气条件乍看之下十分理想:阳光充足、路面干燥、没有降雨,能见度良好。从感知系统的角度来看,这些条件有利于摄像头和激光雷达进行环境感知。此次试驾车辆未配备毫米波雷达。然而,从交通场景的角度来看,此次试驾却远非一次轻松的演示。试驾路线位于睿思齐上海普陀区总部周边,正值交通高峰期,道路狭窄,行人、踏板车和摩托车众多。由于交通密集,在一些通行瓶颈路段,其他驾驶员的驾驶行为也较为强势。部分踏板车驾驶者不遵守交通规则,一些两轮车还会突然变道,制造出难以预测的交通状况。客观而言,只有再叠加恶劣天气,测试条件才可能变得更加严苛。除此之外,几乎所有使城区L2++驾驶辅助系统面临挑战的因素,都已在此次试驾中出现。
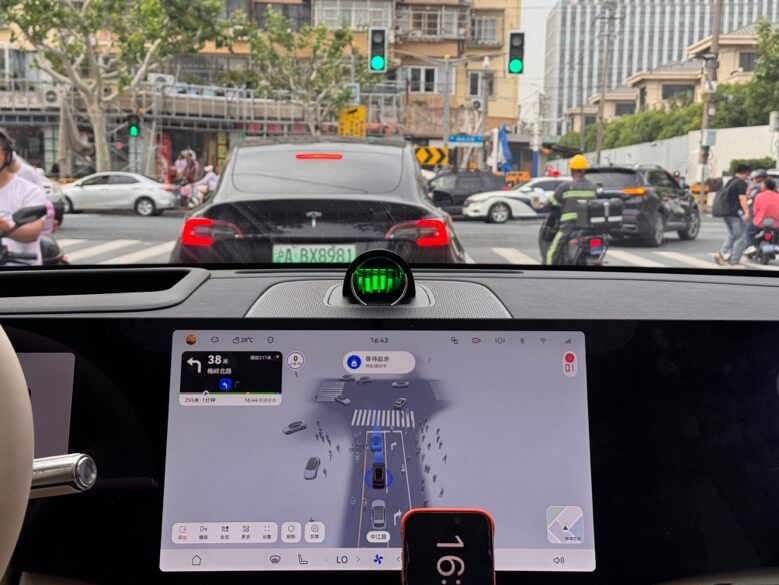
在交通状况相对有序、系统仍能有效应对的场景下,问界M9行驶平稳,车辆的驾驶表现也十分流畅自然。加速和减速过程舒适,车道保持稳定。在车流顺畅的情况下,系统给人的感觉更像是一套成熟的量产驾驶辅助系统,而非仍处于试验阶段的原型系统。这些表现十分重要,因为它们说明了中国L2++系统为何对消费者具有吸引力。在常规或中等复杂程度的交通环境中,此类功能能够减轻驾驶员的驾驶负担,同时让车辆展现出先进的技术水平和良好的系统集成度。
然而,更具挑战性的场景则展现了系统的另一面。在狭窄路段、其他交通参与者不遵守交通规则的情况下,尤其是当踏板车或其他车辆突然改变行驶状态时,测试驾驶员不得不多次进行人工干预。在我看来,这些干预是可以理解的。车辆并未出现严重的系统失效,而是达到了L2++系统仍需依赖人类判断的实际能力边界。最具挑战性的情况未必完全源于感知问题,往往还涉及交通参与者之间的互动以及通行策略问题:谁会坚持抢先通行?谁会主动让行?在道路瓶颈处,多大的横向间距仍可接受?当其他驾驶员采取更为强势的驾驶策略时,过于谨慎的车辆又会在什么情况下陷入无法通行的困境?
在一些争抢狭窄路段通行空间的“博弈场景”中,车辆似乎显得不知所措。这时就需要测试驾驶员凭借自身经验进行处理,因为他不仅了解道路的几何结构,还熟悉上海密集交通环境中驾驶员之间不成文的通行博弈方式。负责记录人工干预事件及相应MPI指标的同事,在整个试驾过程中也十分忙碌。因此,我能够理解此次测试中每次人工干预之间的平均行驶里程为何较低,但必须结合具体场景解读这一数据:此次试驾面对的是极其复杂的交通状况,而非在平静、宽阔的城市大道上进行的演示。
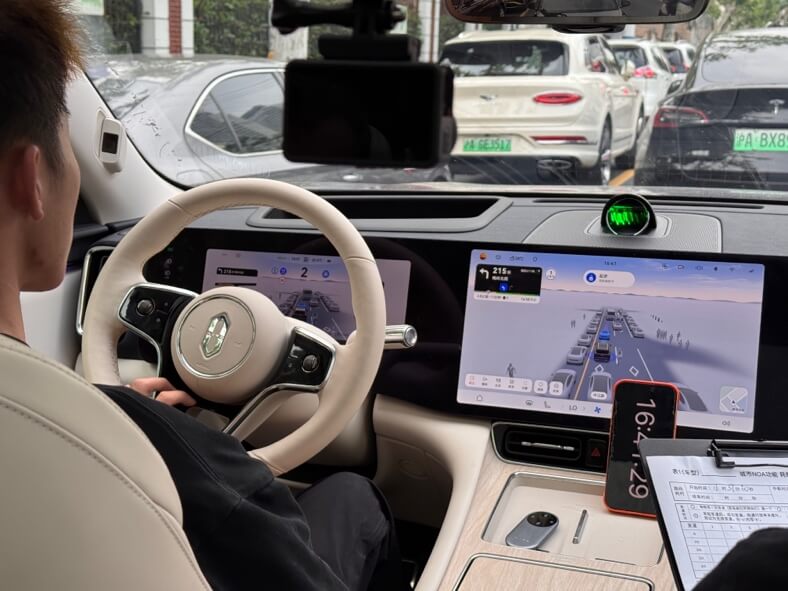
正因如此,此次试驾显得格外有价值。我很希望能够在相同路线、相同条件下体验一次真正的Robotaxi,以便直接比较两者的驾驶表现。L4级自动驾驶车辆会选择保守等待吗?它能否以更果断的方式应对狭窄路段的通行博弈?它会请求远程协助吗?还是说,其设计运行域(ODD)本身就会避开这类环境?睿思齐的此次试驾清楚地表明,要对L2++与L4级自动驾驶系统进行公平比较,不仅需要比较技术名称,还必须考虑交通环境复杂程度是否具有可比性。
与此前在北京体验的小马智行Robotaxi相比,两次试驾的运行环境存在显著差异。小马智行的试驾是在天气极佳的条件下进行的,道路宽阔,车辆较多,但行人以及可能带来安全风险的两轮车相对较少,而且并非交通高峰时段。上海的睿思齐/问界试驾同样拥有良好的天气条件,但交通环境本身带来了更严峻的考验。在北京,由于周围交通秩序良好,车辆采取保守的驾驶策略仍然能够顺利通行。而在上海高峰时段的道路瓶颈处,一味采取保守策略很快就会变得不切实际。车辆要么像人类驾驶员一样参与通行博弈,要么依赖人类驾驶员介入。
对于DVN读者而言,此次试驾最值得关注的结论并不是搭载华为智能驾驶系统的问界表现不佳。恰恰相反,能够在量产车型上体验到如此水平的城区驾驶辅助功能,令人印象深刻。只要交通环境保持足够有序,处于系统能够应对的范围内,车辆就能平稳行驶。但此次试驾也说明了为什么在对外宣传中不能将L2++与L4级自动驾驶混为一谈。L2++可以提供强大的驾驶辅助功能,但人类驾驶员仍然是其安全保障体系的重要组成部分。在交通密集、驾驶行为激进、踏板车不遵守交通规则以及狭窄道路需要相互协调通行的城市环境中,人类驾驶员的作用依然明显且不可或缺。
这正是睿思齐的价值所在。中国市场正迅速从展厅中的功能宣传转向真实道路环境下的对标测试。驾驶平顺性、舒适性、用户接受度、MPI、风险类MPI以及场景级分析,正变得比简单罗列功能清单更加重要。一套在宽阔、有序的道路上表现出色的系统,面对踏板车、行人以及驾驶风格强势的当地驾驶员共同构成的无序道路瓶颈时,仍可能遭遇挑战。睿思齐这类企业的价值就在于系统地记录这些差异,并使不同车型、软件版本和供应商之间的性能表现具有可比性。
因此,此次上海试驾传递出的最重要信息,与此前的小马智行Robotaxi体验有所不同。在北京,小马智行展示了L4级Robotaxi如何在有利的设计运行域内提供平稳自然、如同普通乘车般的体验。而在上海,睿思齐则展示了量产L2++系统在真实复杂交通压力下的能力边界。当交通环境基本能够按照车道规则有序运行时,搭载华为ADS的问界表现良好;而当上海的复杂交通演变为需要人类驾驶员相互博弈、协调通行的局面时,系统便需要人工介入。这一能力边界,恰恰是未来几年ADAS与自动驾驶技术发展的关键所在。